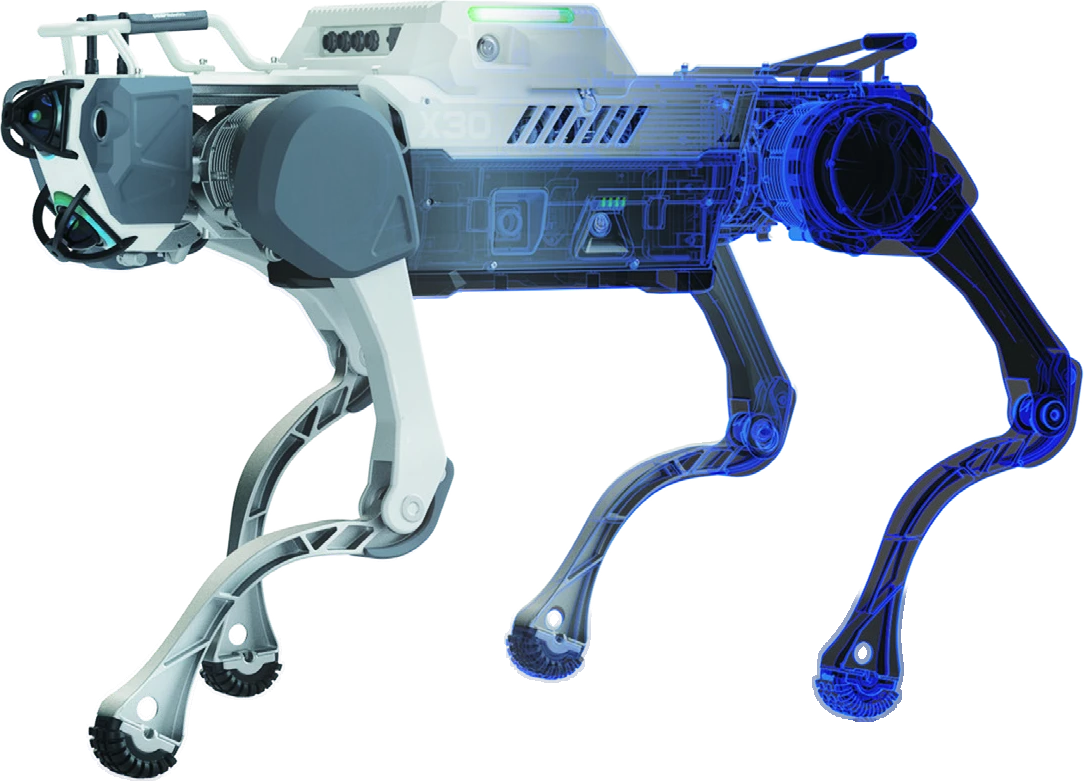
Industrie-VierbeinerIndustrial Quadruped工业四足机器人
X30
Der Allwetter-Arbeiter. IP67, −20 °C bis 55 °C, vier Stunden Schicht.The all-weather worker. IP67, −20 °C to 55 °C, a four-hour shift.全天候作业机型。IP67,−20 °C 至 55 °C,单班四小时。
NIC Robotics · Forschungs- & BildungsplattformResearch & Education Platform科研与教学平台
Offene Plattform, 12 kg, vier Ausbaustufen — vom Seminar bis zum Labor.Open platform, 12 kg, four build levels — from seminar to laboratory.开放平台,12 kg,四种配置——从课堂到实验室。
Kurz gesagt
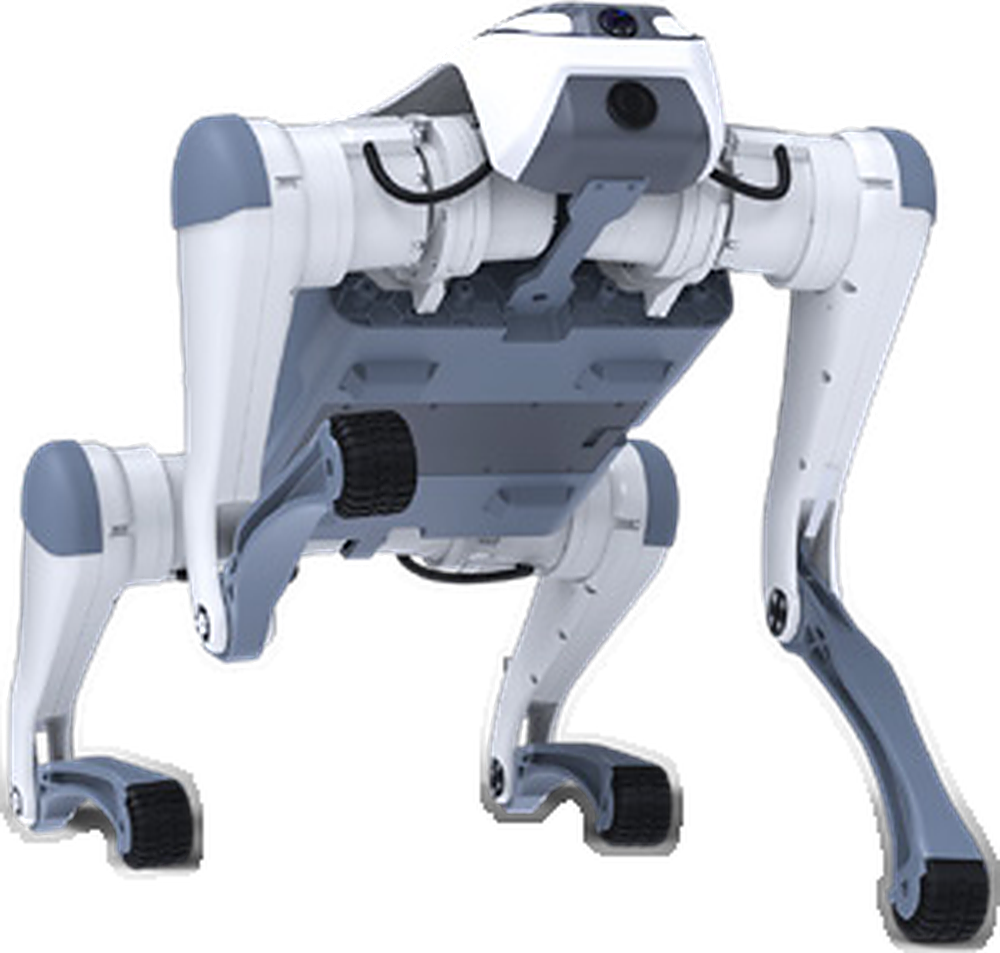
Der Lite3 ist die Lehr- und Forschungsplattform der Reihe: leicht genug, um ihn allein zu tragen, offen genug, um eigene Regler darauf laufen zu lassen. Modelle, Bewegungs-SDK, APIs und Wahrnehmungsschnittstellen liegen mit Beispielcode bei. Vier Ausbaustufen von BASIC bis LIDAR, nachrüstbar.The Lite3 is the teaching and research platform of the range: light enough to carry alone, open enough to run your own controllers on. Models, motion SDK, APIs and perception interfaces ship with example code. Four build levels from BASIC to LIDAR, upgradeable.Lite3 是本系列的教学与科研平台:轻到一个人就能搬动,开放到可以在上面运行自研控制器。随机提供模型文件、运动控制 SDK、API 与感知接口,并附示例代码。从 BASIC 到 LIDAR 共四种配置,支持后期加装升级。
Varianten
| Merkmal | BASIC | VENTURE | PRO | LIDAR |
|---|---|---|---|---|
| Maße (stehend)Dimensions (standing)外形尺寸(站立) | 610 × 370 × 406 mm | 610 × 370 × 445 mm | 610 × 370 × 450 mm | 610 × 370 × 496 mm |
| Gewicht inkl. AkkuWeight incl. battery整机重量(含电池) | 12 kg | 12,2 kg | 12,9 kg | 13,5 kg |
| LaufzeitRuntime续航时间 | 1,5–2 h | 1,5–2 h | 1,5–2 h | 1,5–2 h |
| ReichweiteRange续航里程 | 5 km | 4 km | 3,4 km | 2,7 km |
| Max. SteigungMax. gradient最大爬坡角度 | 40° | 40° | 40° | 40° |
| StufenhöheStep height台阶高度 | 18 cm | 18 cm | 18 cm | 18 cm |
| NutzlastPayload负载 | 5 kg | 4,5 kg | 4 kg | 2,5 kg |
| Hindernis-Stopp vorn/hintenFront/rear obstacle stop前后障碍物停障 | ||||
| Visuelles FolgenVisual following视觉跟随 | ||||
| Hindernisvermeidung vorwärtsForward obstacle avoidance前向主动避障 | — | — | ||
| Autonome NavigationAutonomous navigation自主导航 | — | — | — | |
| EthernetEthernet以太网 | — | 2 × | ||
| USB 3.0 / HDMIUSB 3.0 / HDMIUSB 3.0 / HDMI | — | — | ||
| Externer StromeingangExternal power input外部电源输入 | — | 24 / 12 / 5 V | 24 / 12 / 5 V | 24 / 12 / 5 V |
Ausstattungsstufen sind nachrüstbar. Sprechen Sie uns auf ein Upgrade einer vorhandenen Einheit an.
Technische Daten
| AktuatorenActuators执行器 | Hohe Drehmomentdichte, hohe RückwärtstreibbarkeitHigh torque density, high back-drivability高扭矩密度,高反驱性能 |
|---|---|
| RegelfrequenzControl frequency控制频率 | bis 1 kHzup to 1 kHz最高 1 kHz |
| IMUIMU惯性测量单元 | IndustrieausführungIndustrial grade工业级 |
| BetriebssystemOperating system操作系统 | Echtzeitfähiger Linux-KernelReal-time Linux kernel实时 Linux 内核 |
| BewegungsrepertoireMotion repertoire动作库 | Handstand, Aufrichten, Verbeugung, Moonwalk, HerzgesteHandstand, upright balance, bow, moonwalk, heart sign倒立、直立行走、鞠躬、太空步、比心手势 |
|---|---|
| SpracheVoice语音 | Sprachsteuerung für Bewegung und VorführungenVoice control for motion and performances可用语音指令控制运动与表演 |
| LichtLight灯光 | Lichtkommunikationssystem, programmierbare EffekteLight communication system, programmable effects灯光通信系统,可编程灯效 |
| AudioAudio音频 | Hi-Fi-Lautsprecher integriertIntegrated hi-fi speaker内置高保真扬声器 |
| GruppenbetriebGroup operation多机协同 | Choreografie mehrerer Einheiten mit LichtsequenzenMulti-unit choreography with light sequences多台设备编队表演,含灯光序列 |
| SDKSDKSDK | Bewegungssteuerung, APIs, BeispielcodeMotion control, APIs, example code运动控制、API、示例代码 |
|---|---|
| WahrnehmungPerception感知 | Visuelle Lokalisierung, UmgebungsrekonstruktionVisual localisation, environment reconstruction视觉定位、环境重建 |
| ModelleModels模型文件 | URDF und SimulationsmodelleURDF and simulation modelsURDF 与仿真模型 |
| UpdatesUpdates升级 | OTAOTAOTA 在线升级 |
Alle Angaben beruhen auf den offiziellen Prüfdaten des Herstellers. Die tatsächliche Leistung kann je nach Einsatzbedingungen abweichen. Änderungen und Irrtümer vorbehalten.
Im Einsatz
Ebenfalls im Programm
Industrie-VierbeinerIndustrial Quadruped工业四足机器人
Der Allwetter-Arbeiter. IP67, −20 °C bis 55 °C, vier Stunden Schicht.The all-weather worker. IP67, −20 °C to 55 °C, a four-hour shift.全天候作业机型。IP67,−20 °C 至 55 °C,单班四小时。
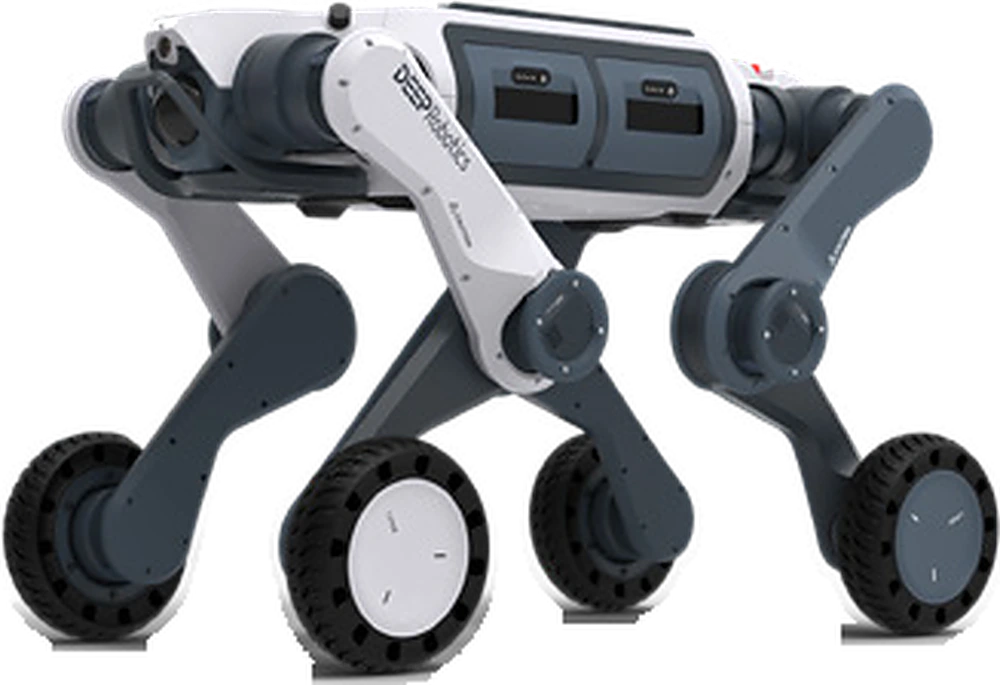
Rad-Bein-RoboterWheel-Legged Robot轮足机器人
9 m/s. 35 kg Nutzlast. IP67. Tragkraft gleich Eigengewicht.9 m/s. 35 kg payload. IP67. Carries its own weight.9 m/s。35 kg 负载。IP67。载重等于自重。
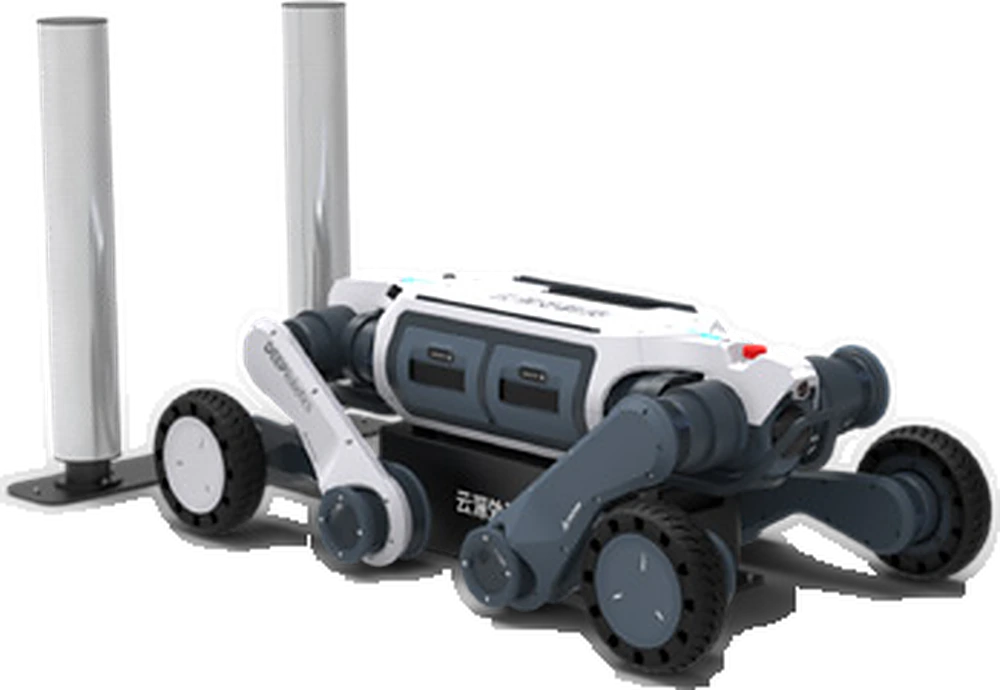
Rad-Bein-RoboterWheel-Legged Robot轮足机器人
Die Ausbaustufe mit dreifachem Rechner und autonomem Laden.The build-out tier: triple compute and autonomous charging.配备三倍算力与自主充电的进阶版本。
Sagen Sie uns, was Sie vorhaben — wir rechnen Konfiguration, Stückzahl und Lieferzeit und melden uns innerhalb eines Werktages.